dsh-ros2
by StvLi
ROS2 debugging toolset and robot-state vision analysis for DeepSeek Harness (DSH), shipped as a plugin. 中文版见 README CN.md.
The Deepseek Harness ROS 2 plugin can be used to efficiently diagnose issues and perform joint debugging.
安装
dsh plugin --profile web add github:StvLi/dsh-ros2GitHub 源码安装:首次需按提示配置 allowBuilds 构建授权后重试
安装与环境配置指引、插件开发教程见 DSH 中文社区文档 ↗
安装即在你的机器上以你的权限运行第三方代码——它可读写文件、使用凭据、访问网络,DSH 的工具审批不会为插件代码加沙箱。「检测到 manifest」仅代表发现 dsh.bundle / dsh.plugin 清单,不构成兼容性或安全审查;安装前请审阅源码,不熟悉的插件先在不含密钥的环境试用。
README
目录
ROS2 调试工具集与机器人状态视觉分析能力,作为 DeepSeek Harness (DSH) 插件分发。




dsh-ros2 让 DSH 智能体在一台装有 ROS2 的主机上获得完整的机器人开发/调试能力,分为四个能力层:
| 层级 | 能力 | 安全边界 |
|---|---|---|
| L1 | 只读诊断:包/工作区/依赖检查、节点/话题/服务/动作/参数/接口枚举、单帧话题采样、TF 树查询、全图拓扑 JSON、ros2doctor、bag 摘要 |
纯只读,无需审批 |
| L2 | 审批门控管理:colcon build(后台任务)、rosdep install、自定义消息骨架生成、param set、限时 bag record |
写操作一律先审批(fail-closed) |
| L3 | 可视化:RViz2 / rqt 生命周期管理、截图、多模态视觉描述、xdotool 级窗口交互 | 本地会话操作 |
| L4 | 实时视觉:并行 VLM ROS2 节点 + 图像话题取帧(无头),外加 RViz2 离屏渲染(OGRE 渲染内核 → /rviz/scene 话题) |
纯软件渲染,无需显示器 |
所有工具直接调用宿主上的 ros2 / colcon / rosdep CLI;L1 永远不修改任何东西,L2 永远先询问。
截图
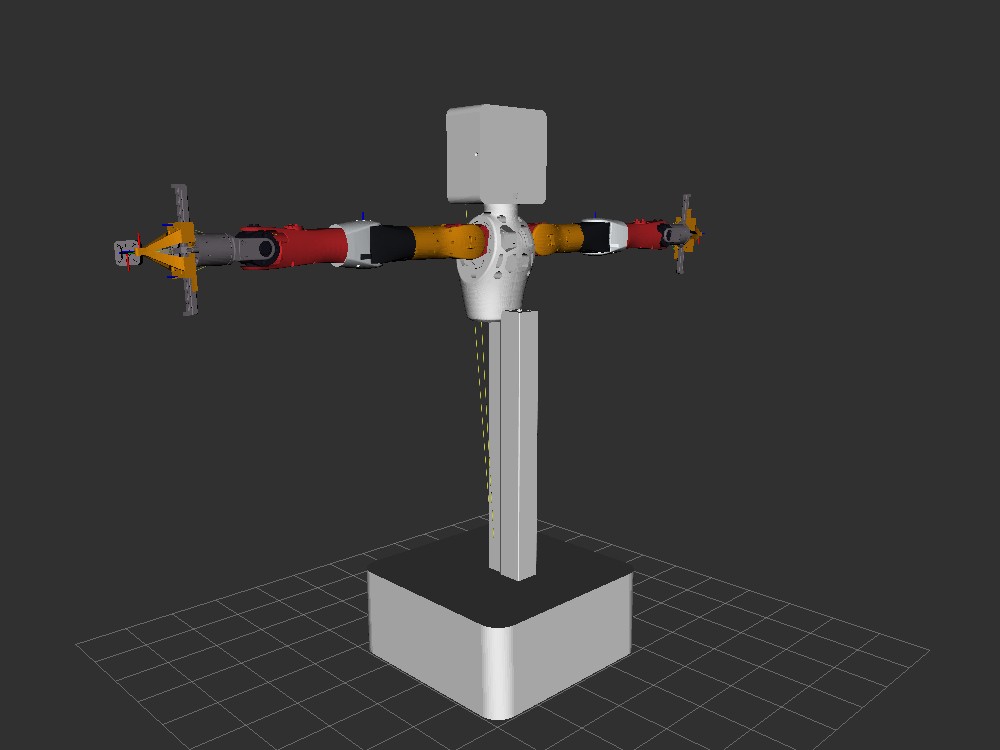
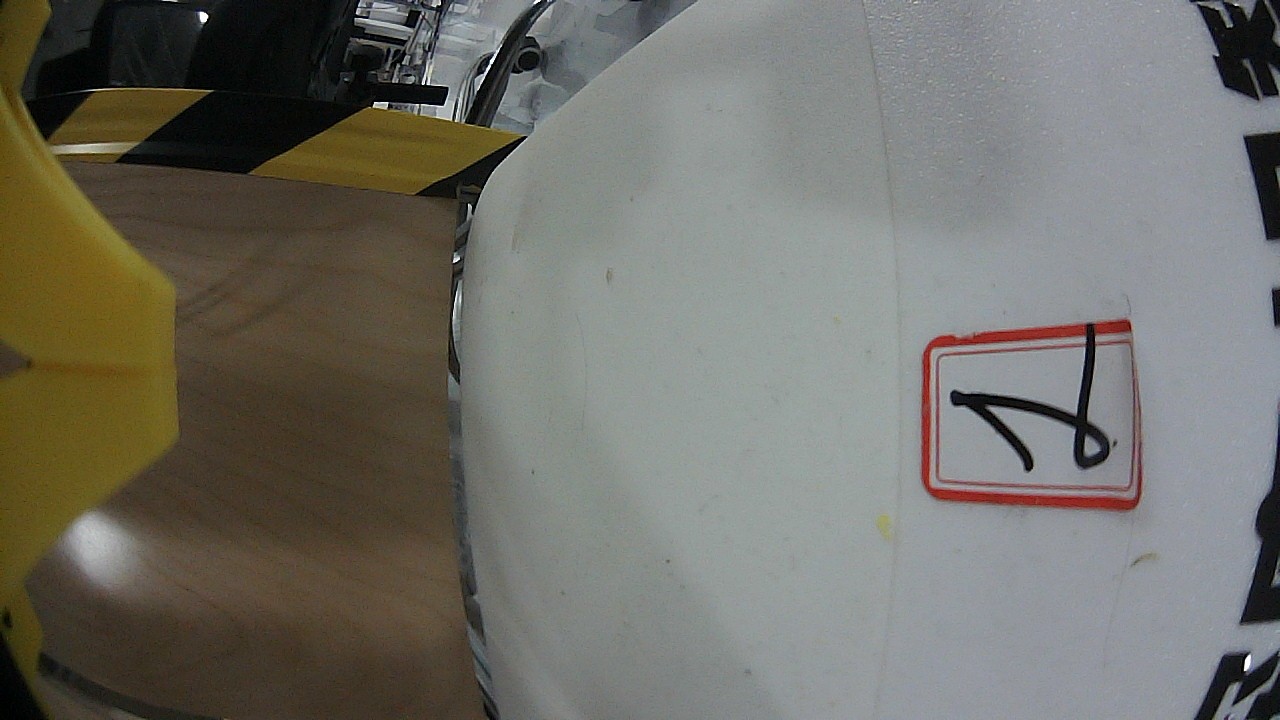
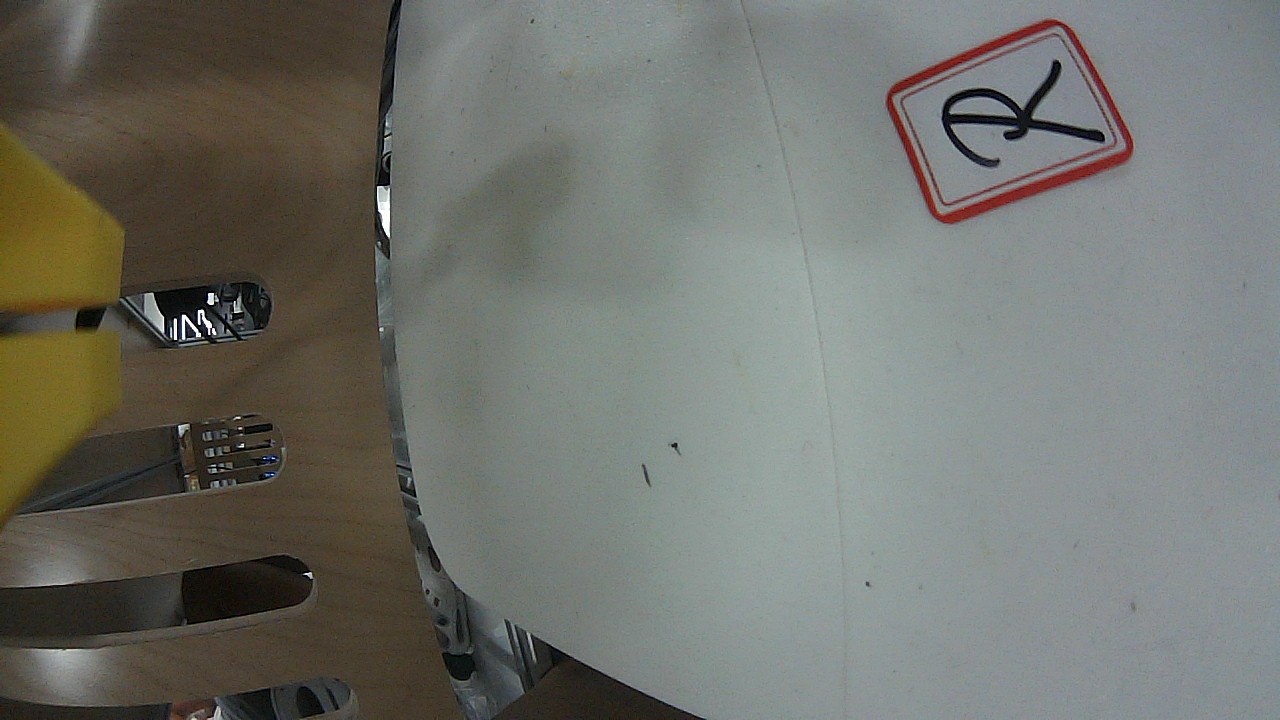
RViz2 离屏渲染(最新 lite_urdf,真实材质配色) |
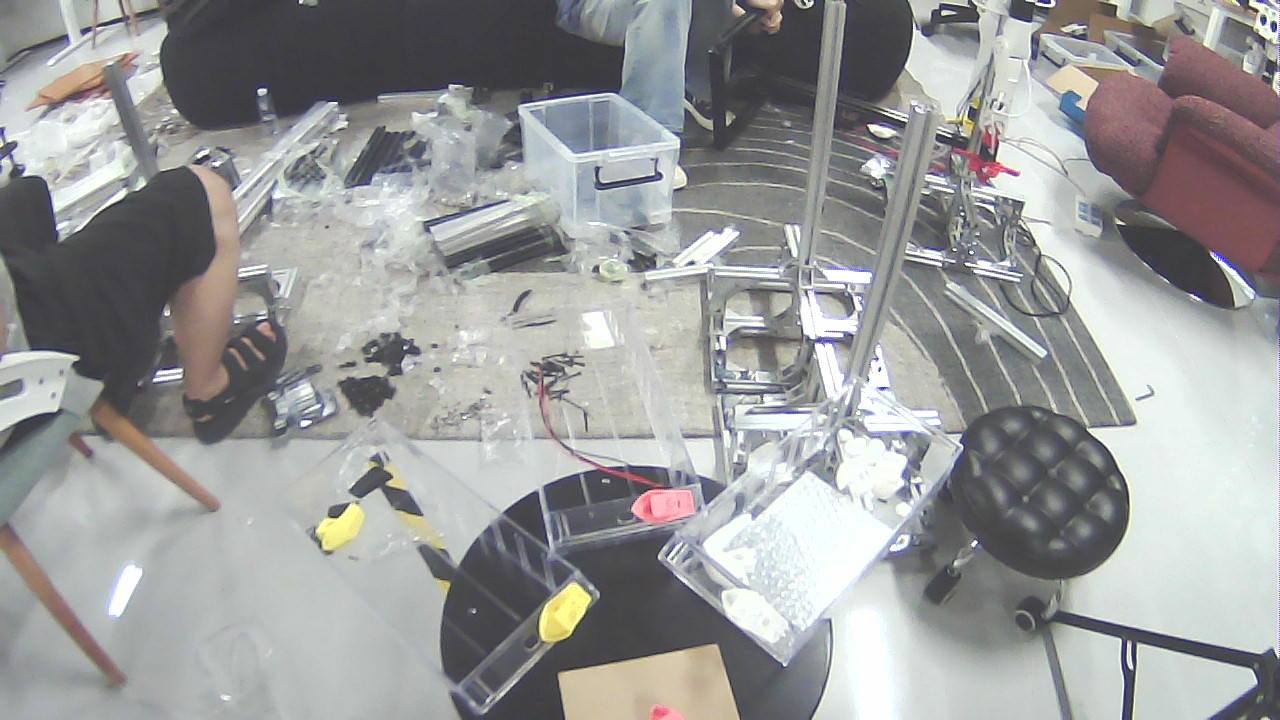
头部相机 | 左手眼相机 | 右手眼相机 |
|---|---|---|---|
 |
 |
 |
 |
左图由
rviz_offscreen_node在 Xvfb 下用真实 rviz 渲染栈(OGRE)渲染并发布到/rviz/scene图像话题;右侧三图由ros2_image_snapshot从相机话题取帧(1280×720)。完整实测记录见docs/robot-state-vision-test.md。
特性一览
- 零侵入诊断:37 个工具覆盖 ROS2 调试的绝大多数场景,从"包装了没有"到"这一帧话题里是什么",一条命令一个结果;
- 全图拓扑:
ros2_graph将节点/发布/订阅/服务/动作折叠为一份 JSON,几秒看清系统结构; - 审批门控的写操作:构建、装依赖、生成消息骨架等写操作通过 DSH 审批服务,fail-closed,拒绝即失败;
- 可视化即服务:无头也能"看"——截图/多模态描述/窗口交互全部本地化,不依赖远程显示;
- 并行实时视觉:VLM 跑在独立 ROS2 进程(
vlm_node,服务/vlm/describe),图像来自话题(sensor_msgs/Image/CompressedImage),vision_bringup自动为每个图像话题建桥,无头可用; - RViz2 离屏渲染(动作渲染 10Hz+):真实 rviz 渲染内核(
rviz_common+ OGRE)在虚拟显示器下渲染任意.rviz场景并发布为图像话题——不截图、不依赖 X11 窗口层级。v0.9.0 性能优化:open3d 低模 mesh(scripts/simplify_visual_meshes.py)+ OGRE 直接读像素(跳过 PNG 中转),动作渲染 1.9 → 10.2 Hz(5.4×),内存 -2.5×; - 内置技能:
ros2-diagnostics(何时用哪个工具、如何由宽到窄排查)与robot-state-vision-analysis(状态读取 → 离屏渲染 → VLM → 交叉验证的完整流水线)。
快速开始
环境要求
- 装有 ROS2 的主机(Jazzy 实测;Humble 应可用),
ros2在PATH上; - Node
^22.19 || >=24(DSH 宿主版本要求); - L4 视觉链路额外需要 Python 3 的
rclpy与一个 OpenAI 兼容 VLM 网关(如 Gemini / 自建网关)。
安装插件
dsh plugin --profile <profile> add dsh-ros2
最小配置
# DSH profile 的插件配置片段
- insert:
    - id: dsh-ros2
      name: dsh-ros2
      config:
        rosSetup: source /opt/ros/jazzy/setup.bash &&   # 准备 ROS2 环境
        workspaceRoot: /home/you/ros2_ws                 # colcon/rosdep 的默认工作目录
        vision:
          provider: gemini                               # mock | gemini | openai
          apiKey: ${GEMINI_API_KEY}                      # 经环境变量/密钥管理注入,勿写死
三分钟体验
ros2_graph                          # 一键看清系统拓扑
ros2_topic_list                     # 当前所有话题及类型
ros2_topic_echo /joint_states       # 采样一帧关节状态
ros2_tf_list                        # TF 树边
ros2_doctor                         # 系统健康报告
工具参考
L1 只读诊断
| Tool | 底层命令 | 用途 |
|---|---|---|
ros2_pkg_list |
ros2 pkg list |
已安装包(可选子串过滤) |
ros2_colcon_list |
colcon list |
工作区内的包 |
ros2_rosdep_check |
rosdep check --from-paths src --ignore-src |
依赖健康(缺依赖 = finding 而非 error) |
ros2_node_list |
ros2 node list |
运行中的节点 |
ros2_node_info |
ros2 node info <node> [-v] |
单节点订阅/发布/服务/动作 |
ros2_topic_list |
ros2 topic list -t |
话题及类型 |
ros2_topic_info |
ros2 topic info <topic> [-v] |
话题元数据 / QoS |
ros2_topic_echo |
ros2 topic echo <topic> --once |
单帧消息(尽量 JSON) |
ros2_service_list |
ros2 service list -t |
服务及类型 |
ros2_action_list |
ros2 action list -t |
动作及类型 |
ros2_param_list |
ros2 param list <node> |
节点参数 |
ros2_interface_show |
ros2 interface show <type> |
消息/服务/动作完整字段定义 |
ros2_graph |
ros2 node list + 逐节点 node info |
折叠式 JSON 拓扑图 |
ros2_tf_list |
ros2 topic echo /tf --once |
当前 TF 树边 |
ros2_tf_echo |
ros2 topic echo /tf --once |
两帧间变换 |
ros2_doctor |
ros2 doctor |
系统健康报告 |
ros2_bag_info |
ros2 bag info <path> |
bag 摘要 |
L2 管理(审批门控)
每个 L2 工具执行写操作,先经 DSH 审批服务询问用户(无审批服务/被拒 = fail-closed)。只读辅助 ros2_jobs_list / ros2_job_status 无需审批。
| Tool | 底层命令 | 说明 |
|---|---|---|
ros2_colcon_build |
colcon build [--packages-select ...] [--symlink-install] |
以后台任务运行(ctx.jobs);返回 jobId,用 ros2_job_status 跟踪 |
ros2_rosdep_install |
rosdep install --from-paths src --ignore-src -y |
dryRun 用 --simulate 预览 |
ros2_interface_create |
写入 <root>/<pkg>/<msg|srv|action>/<Name>.* |
骨架生成器;绝不覆盖已有文件 |
ros2_param_set |
ros2 param set <node> <param> <value> |
JSON 数字/布尔按类型处理,其余按字符串 |
ros2_bag_record |
ros2 bag record <topics...> --output <dir> |
限时录制:duration 秒后自动停止 |
ros2_jobs_list |
ctx.jobs.list |
本智能体的后台任务(只读) |
ros2_job_status |
ctx.jobs.get |
按 id 查任务状态(只读) |
ros2_install |
鱼香ROS一键安装(交互式 PTY 会话) | ROS2 未安装时:check 探测(已装/已装未 source/未装);start(审批)拉起安装器;send/status/stop 驱动与观察交互菜单 |
L3 可视化
GUI 生命周期 + 截图 + 多模态视觉("先能看,再谈动")+ xdotool 级交互("能看也能动")。截图用 Pillow ImageGrab(X11,无需额外 CLI);视觉 provider 可插拔;交互需 xdotool(sudo apt install xdotool)。
| Tool | 用途 |
|---|---|
ros2_gui_start |
在宿主显示上启动 RViz2(支持 -d config)/ rqt_graph / rqt;会话被跟踪 |
ros2_gui_list |
被跟踪会话 + X11 窗口(wmctrl -lG) |
ros2_gui_close |
关闭会话(SIGTERM) |
ros2_screenshot |
截屏或按窗口标题截图到 PNG |
ros2_vision_describe |
用配置的多模态模型描述一张图片(Gemini / OpenAI / mock) |
ros2_gui_observe |
确保 GUI 运行 → 截图 → 返回多模态描述("看"工作流) |
ros2_gui_click |
xdotool 点击/滚动:激活窗口、移动指针、点击(button 4/5 = 滚动) |
ros2_gui_drag |
xdotool 拖拽:RViz2 视角控制(左键 orbit、中键 pan、右键 zoom) |
ros2_gui_key |
xdotool 键盘:组合键(如 ctrl+shift+r 重载 RViz2 显示配置)或输入文本 |
交互配方(模型视角):ros2_gui_drag {windowTitle: "rviz2", button: 1, toX: <dx>, toY: <dy>} 环绕视角、button: 3 缩放、ros2_gui_key {keys: "ctrl+shift+r"} 重载配置。wmctrl 枚举不到窗口(如显示上没有窗口管理器)时窗口相对交互会报"未找到窗口"——退回绝对屏幕坐标。交互属于本地会话操作(无需审批,与其它 L3 工具一致)。
L4 实时视觉(并行 VLM over ROS2,无头图像话题)
感知与机器人控制栈同构:VLM 跑在独立 ROS2 进程(vlm_node,服务 /vlm/describe + 缓存话题 /vlm/description),图像来自 sensor_msgs/Image 话题而非 X11 截图——无头就绪。需要 dsh_ros2_vlm ROS2 包(vlm/);构建/运行见 docs/architecture.md §4。
| Tool | 用途 |
|---|---|
ros2_image_snapshot |
从图像话题抓最新帧(raw / compressed)存为 JPEG |
ros2_vlm_analyze |
分析图像文件或桥的缓存帧(useBridge) |
ros2_vision_topics |
列出实时图像话题及其自动桥服务名 |
ros2_vision_analyze |
经自动桥分析任意话题最新帧(ros2_vision_analyze {topic, prompt}) |
# 构建并启动视觉流水线(每图像话题自动建桥)
mkdir -p /tmp/vlm_ws/src && ln -s <repo>/vlm /tmp/vlm_ws/src/dsh_ros2_vlm
cd /tmp/vlm_ws && colcon build --symlink-install && source install/setup.bash
VLM_API_KEY=... ros2 run dsh_ros2_vlm vlm_node &       # 并行 VLM 进程
ros2 run dsh_ros2_vlm vision_bringup &                 # 发现话题,每路一桥
RViz2 离屏渲染(dsh_ros2_rviz_offscreen)
真实 rviz 渲染栈(rviz_common + OGRE + rviz_default_plugins)在 Xvfb(虚拟显示器)下加载 .rviz 场景离屏渲染,把画面发布为 /rviz/scene 图像话题——读取渲染内核而非 X 截图,无窗口层级依赖。
# 构建(需要 vlm_ws 同款工作区)
ln -s <repo>/offscreen /tmp/vlm_ws/src/dsh_ros2_rviz_offscreen
cd /tmp/vlm_ws && colcon build --symlink-install && source install/setup.bash
# 运行(config_path 指向 .rviz 场景文件)
xvfb-run -a -s "-screen 0 1280x800x24" ros2 run dsh_ros2_rviz_offscreen rviz_offscreen_node \
  --ros-args -p config_path:=/tmp/robot_scene.rviz -p topic:=/rviz/scene \
  -p width:=800 -p height:=600 -p rate:=5.0
机器人本体 mesh 渲染要点(踩坑总结,详见 docs/architecture.md §4.4):
- Jazzy RobotModel 属性:用
Description Source: Topic+Description Topic: <话题>(旧版Robot Description:被忽略 →Links为空); - mesh 路径:URDF 内 mesh 用绝对路径或
file://前缀(裸路径resource_retrieverfopen 失败);发布者须常驻(transient-local,退出后新订阅者收不到); - URDF 与 TF 必须同名绑定:URDF link 名必须与实时 TF 帧名完全一致(发布真机
/robot_description即可)。不匹配时所有 link 变换查找失败,mesh 全部堆到固定坐标系原点; - 视距:Orbit
Distance≈ 1.5–2.0 m 得到 RViz 式近景全身视角(>5 m 时缩成画面中心小点); - 判定信号:节点启动 ~3 s 后日志打印
FM: ... frames=N与transformHasProblems(...)=0,即 mesh 已正确绑定 TF。
内置技能
| Skill | 内容 |
|---|---|
ros2-diagnostics |
何时用哪个工具、如何由宽到窄定位、排查"话题无数据"/消息格式不匹配/TF 问题的方法论 |
robot-state-vision-analysis |
完整流水线:状态读取 → 离屏渲染 → 传 VLM → 交叉验证(含 Jazzy Description Source/Topic、URDF↔TF 帧名一致、file:// mesh、视距 1.5–2.0 m 与 FM frames 判定信号) |
配置
| Key | 类型 | 默认 | 含义 |
|---|---|---|---|
rosSetup |
string | '' |
准备环境的 shell 前缀,如 source /opt/ros/jazzy/setup.bash && |
timeoutMs |
number | 15000 |
单命令超时 |
rosLogDir |
string | '' |
覆盖 ROS_LOG_DIR(~/.ros/log 不可写时很有用) |
workspaceRoot |
string | '' |
工具省略 cwd 时 colcon/rosdep 的工作目录 |
includeStderr |
boolean | false |
成功结果附带尾部 stderr |
display |
string | '' |
GUI/截图工具的 DISPLAY 覆盖 |
screenshotDir |
string | '' |
截图输出目录(默认 $TMPDIR/dsh-ros2) |
screenshotCommand |
string | '' |
自定义截图命令;{output} 替换为 PNG 路径 |
vision.provider |
string | 'mock' |
mock | gemini | openai |
vision.apiKey |
string | '' |
你的 API key(用户提供;永不记录日志) |
vision.model |
string | '' |
模型覆盖(如 gemini-2.5-flash、gpt-4o-mini) |
vision.baseUrl |
string | '' |
API base URL 覆盖(OpenAI 兼容端点) |
rosLogDir同样覆盖工具拉起的 ROS2 Python CLI(topic echo/pub、ros2 run);此外runCommand在~/.ros/log不可写时自动回退到可写目录。
项目结构
dsh-ros2/
├── src/                  # DSH 插件本体(TypeScript)
│   ├── index.ts          # 插件入口:注册 37 个工具 + 2 个 skill
│   ├── tools.ts          # 工具定义(L1/L2/L3 参数与命令映射)
│   ├── vision.ts         # L4 视觉工具(snapshot / analyze / topics)
│   ├── gui.ts            # L3 GUI 生命周期与交互
│   ├── skill.ts          # ros2-diagnostics + robot-state-vision-analysis
│   ├── runner.ts         # 命令执行器(超时/日志/审批/后台任务 seam)
│   └── config.ts         # 配置读取与校验
├── vlm/                  # ROS2 包 dsh_ros2_vlm(Python):vlm_node / vision_bringup / vlm_bridge_node / image_snapshot / vlm_call / vlm_bridge_call
├── offscreen/            # ROS2 包 dsh_ros2_rviz_offscreen(C++):rviz_offscreen_node(OGRE 离屏渲染 → /rviz/scene)
├── docs/                 # 架构(architecture.md)、兼容基线(compatibility.md)、实测记录(robot-state-vision-test.md)、截图
├── tests/                # vitest(79 例,CLI 输出 mock)
├── .github/workflows/    # CI:Node 22/24 → typecheck/test/build/pack 校验
├── PUBLISH.md            # 开源发布清单(GitHub + npm + DSH 社区目录)
└── CHANGELOG.md          # 版本变更记录(Keep a Changelog)
故障排查 / FAQ
~/.ros/logPermission denied:ROS2 写日志目录失败。设rosLogDir(如/tmp/ros-log)即可;runCommand也会自动回退。- stderr 里一堆
RTPS_TRANSPORT_SHM/ FastDDS SHM 警告:SHM 传输不可用(常见于容器/受限环境)的无害噪音,工具默认丢弃。 ros2 topic echo返回空:先ros2_topic_info -v看 publisher 数与 QoS;transient-local 话题用--qos-durability transient_local采样。- RViz2 离屏渲染"零件全部堆在原点":URDF link 名与 TF 帧名不一致(详见上文 mesh 渲染要点 3);先看节点日志
FM transformHasProblems(<link>)=1定位。 - RobotModel 没有 mesh(
Links空):Jazzy 必须用Description Source/Topic,旧Robot Description:无效。 Could not load resource ... Unable to open file:mesh 路径需绝对路径或file://前缀。- 发布者退出后收不到描述:URDF 发布者须常驻(transient-local 只对后订阅者补发一次,进程退出即失效)。
vision_bringup只发现部分图像话题:一次性发现可能不完整(实测 2/4 路),可用vlm_bridge_node手动补桥。
开发
pnpm install
pnpm run typecheck   # tsc --noEmit
pnpm run test        # vitest(79 例;CLI 输出 mock)
pnpm run build       # tsc -> lib/ + lib/types/
CI(.github/workflows/ci.yml):push 到 main / PR 时在 Node 22 与 24 上跑 typecheck/test/build,并校验 pnpm pack 产物包含补丁层(cordis.patch.yml)与构建产物。
发布流程(npm 与 GitHub Release)见 PUBLISH.md。
路线图
-
vision_bringup轮询/刷新发现(补全一次性发现漏掉的话题); - skill 补充各机器人零位语义(如"零位 = 侧平举、肘窝向前")以提升 VLM 姿态解读精度;
- npm 发布(
pnpm publish --access public,需npm login); - 更多 ROS2 版本(Humble / Rolling)兼容验证。
文档
| 文档 | 内容 |
|---|---|
docs/architecture.md |
设计概览、四层能力、L4 视觉与离屏渲染架构、性能演进、安全模型 |
docs/compatibility.md |
兼容基线 |
docs/robot-state-vision-test.md |
真机端到端实测:流水线、实时性、mesh/TF 绑定修复与验证、四路联合分析(含图) |
CHANGELOG.md |
版本变更记录(Keep a Changelog) |
贡献
欢迎提交 Issue 与 PR(中文或英文均可)。请保证 pnpm run typecheck && pnpm run test && pnpm run build 全绿,并更新相应文档。
致谢
- DeepSeek Harness — 插件宿主框架;
- ROS2 / RViz2 社区 — 渲染与工具链基础。
License
原始 README: https://github.com/StvLi/dsh-ros2/blob/main/README_CN.md ↗
同类插件
查看全部 →
k8e
k8e.sh — 开源 Agentic AI 沙箱矩阵

hol-guard
开源AI代理防病毒:运行时拦截风险工具、秘密访问、提示注入、恶意软件包、MCP服务器、插件和技能。

anolisa
ANOLISA(Agentic Nexus Operating Layer & Interface System Architecture):具备运行时、安全性、可观测性和 Tokenless 响应压缩能力的 Agentic OS,可降低 Token 使用量与成本。

mobius
首个自我演进的开源 Agent OS:连接你的团队、AI agent、设备与算力

deepseek-harness-desktop
DeepSeek Harness Tauri 桌面版 | Only 5mb installer, zero environment setup. Windows / macOS / Linux.

open-managed-agents
开源Claude管理代理API实现和自托管Claude标签式代理运行时。即插即用;在Cloudflare Workers/Durable Objects或Node.js上运行。Apache 2.0。